← Robot Price Index

Shadow Dexterous Hand — 価格・仕様・代替機種(2026年インデックス)

Shadow Robot Company, United Kingdom · 産業用ロボットアーム

市場価格$127,000
可搬質量5 kg
主な用途溶接、パレタイジング、マシンテンディング、組立

Shadow Robot Company(United Kingdom)のShadow Dexterous Handは産業用ロボットアーム。指数では2026-10時点で$127,000、ステータスは販売中。

販売中
$127,000

Shadow Robotは、20自由度のフル仕様Shadow Hand PlusについてEUR 110,000(送料、設置、トレーニング、サポート込み、約$127,000)を公表しました。同じメーカー記事では、2指7自由度に簡略化したハンドを約EUR 45,000としています。この金額はShadow自身の価格に関する記事に基づくもので、その後更新されていないため、生きた見積もりではなく参照値として扱ってください — 同社は要問い合わせでの販売です。

2026-10時点で検証済み · 価格検証の方法

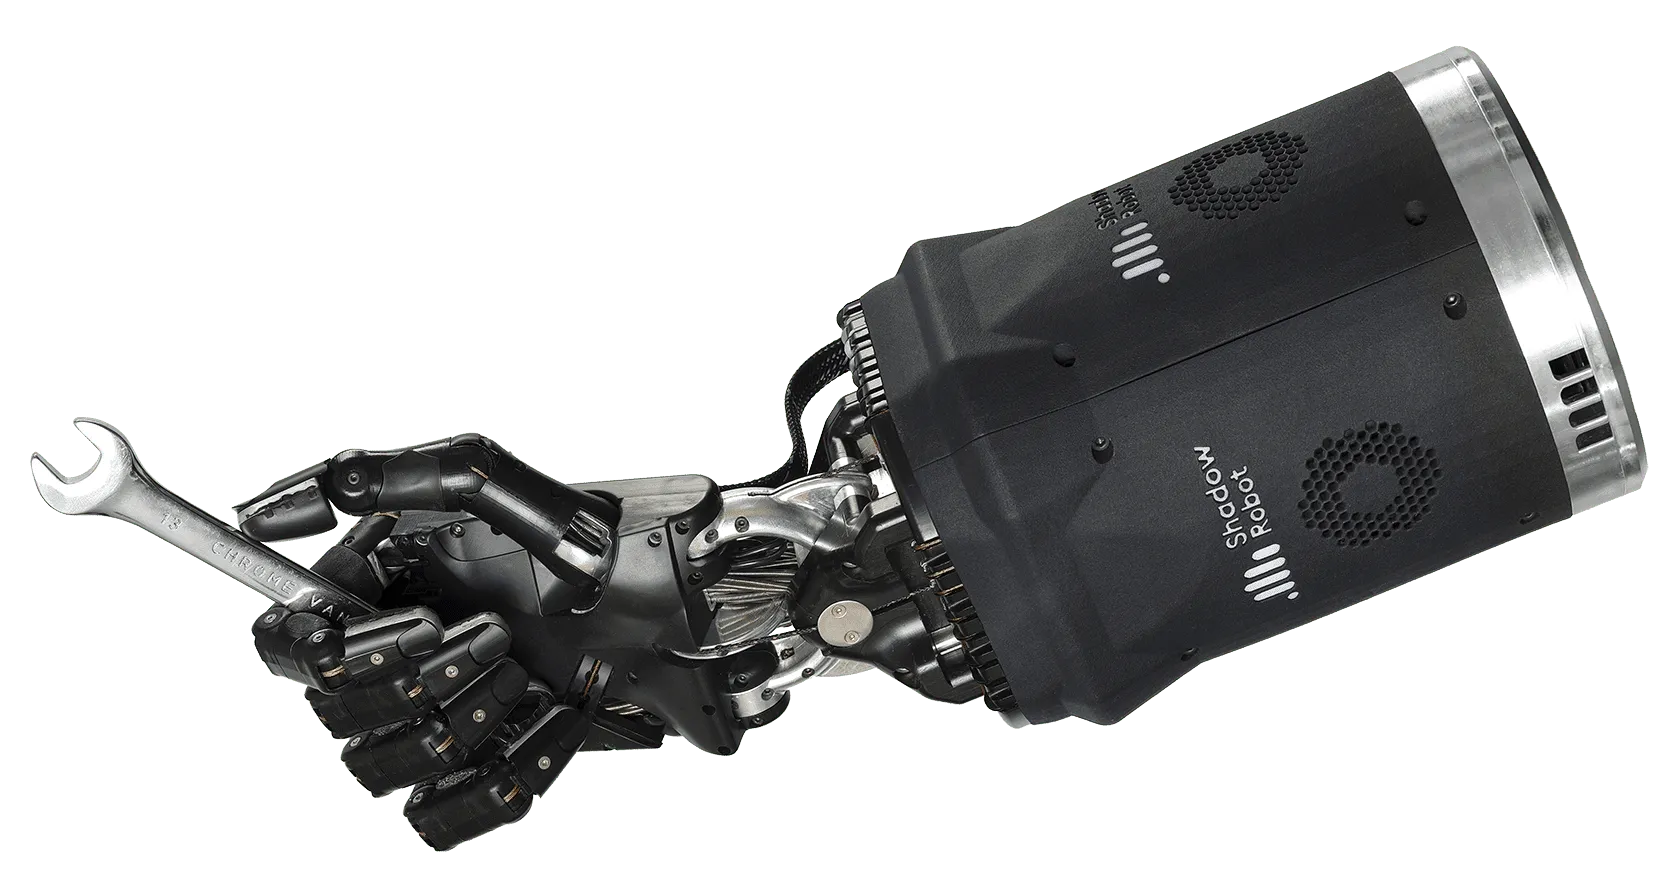
Shadow Dexterous Hand — 産業用ロボットアーム
Image: Shadow Robot Company
カテゴリー
産業用ロボットアーム
重量
4.3 kg
可搬重量
5 kg
自由度
20
SDK / エコシステム
Full ROS integration (EtherCAT stack), Python/C++ API, Gazebo model; source and schematics under NDA
価格履歴(最低価格、USD)2026-08: $127,000 → 2026-10: $127,000

Shadow Dexterous Hand とクラス平均

当インデックスからの算出値:各項目を公開している産業用ロボットアームの中央値です。推定は使わず、データの更新に応じて中央値も動きます。 17機種

項目この機種クラス中央値中央値比
価格(レンジ中央)$127,000$21,525×5.9
可搬重量5 kg5 kg×1
重量4.3 kg22 kg×0.2
自由度206×3.33
可搬1kgあたり価格$25,400$3,591×7.07

代替機種との比較

Shadow Dexterous Hand を同クラスの最有力ライバルと比較 — 欧米製と中国製の代替機を価格と主要仕様で並べて掲載。

モデルメーカー価格(USD)可搬重量リーチ販売状況
Shadow Dexterous HandShadow Robot Company (United Kingdom)$127,0005 kg—販売中
Dobot CR5 / CR5ADobot Robotics (China)$10,000–$24,3205 kg900 mm販売中
Unitree Z1Unitree Robotics (China)$15,9992 kg700 mm販売中
NEURA MAiRA SNeura Robotics (Germany)$43,30018 kg1100 mm販売中

総保有コスト(TCO)— 目安

当サイトの検証済み価格と業界の経験則から算出したモデル試算です。オファーではありません:正確な金額は工場見積もりで確定します。

コスト項目試算(USD)
本体(インデックス価格)$127,000
輸送・輸入+5–12% · $6,350–$15,240
立ち上げ・インテグレーション+30–80% · $38,100–$101,600
保守・サポート(年間)5–10% · $6,350–$12,700
3年間のTCO目安$190,500–$281,940

Shadow Dexterous Hand の工場直販見積もりを依頼する。 Robot Price Indexは中国ソーシング企業Dream Viewが発行しています:工場直接購買、出荷前の現地検品、輸出・輸送の手配まで — 手数料は一律10%です。

Shadow Dexterous Hand の見積もりを依頼

必要な内容をお知らせください — 1営業日以内に工場直販価格と配送オプションをご返信します。

スパムはありません — ご依頼は当社ソーシングチームに直接届きます。

Shadow Dexterous Handのレビュー

検証済みオーナーレビューはまだありません。当サイトはロボットの所有を証明できる方のレビューのみを掲載し、公開済みの第三者テストは要約するだけで、決して書き換えません。

公開レビューOpenAI research team (Andrychowicz, Baker, Chociej, et al.) · Reinforcement-learning research on in-hand object reorientation, running long continuous experiments on a physical Shadow Dexterous Hand.

The authors report that hardware breakage was one of the key challenges they had to overcome, stating results "proved to be challenging due to robot breakages during experiments" and identifying the vertical joint as "the most common source of robot breakages, probably because it handles the biggest load," while also describing the extensive manual sensor calibration the hardware required.

  • 24-DoF tendon-driven dexterity allowed learned policies to transfer from simulation and perform complex in-hand reorientation
  • Extra degree of freedom in the little finger let policies use it preferentially for precision grasps
  • Frequent robot breakages during long experiments, especially at the vertical joint under load
  • Repairs took time and altered the system, forcing results to be gathered at different times/configurations
  • Required extensive manual sensor calibration against motion-capture ground truth

OpenAI, "Learning Dexterous In-Hand Manipulation" (arXiv preprint)でレビュー全文を読む →

Shadow Dexterous Handをお持ちですか?レビューを書く

オーナーレビューは、このインデックスが唯一計算では出せないものです。だからこそ真剣に扱います:掲載前に所有証明をお願いし、あなたの評価には一切手を加えず、レビューに対価を支払うことは決してありません。連絡先は非公開のままです。

公開前に所有確認のためこちらからご連絡します。スパムもマーケティングもありません。