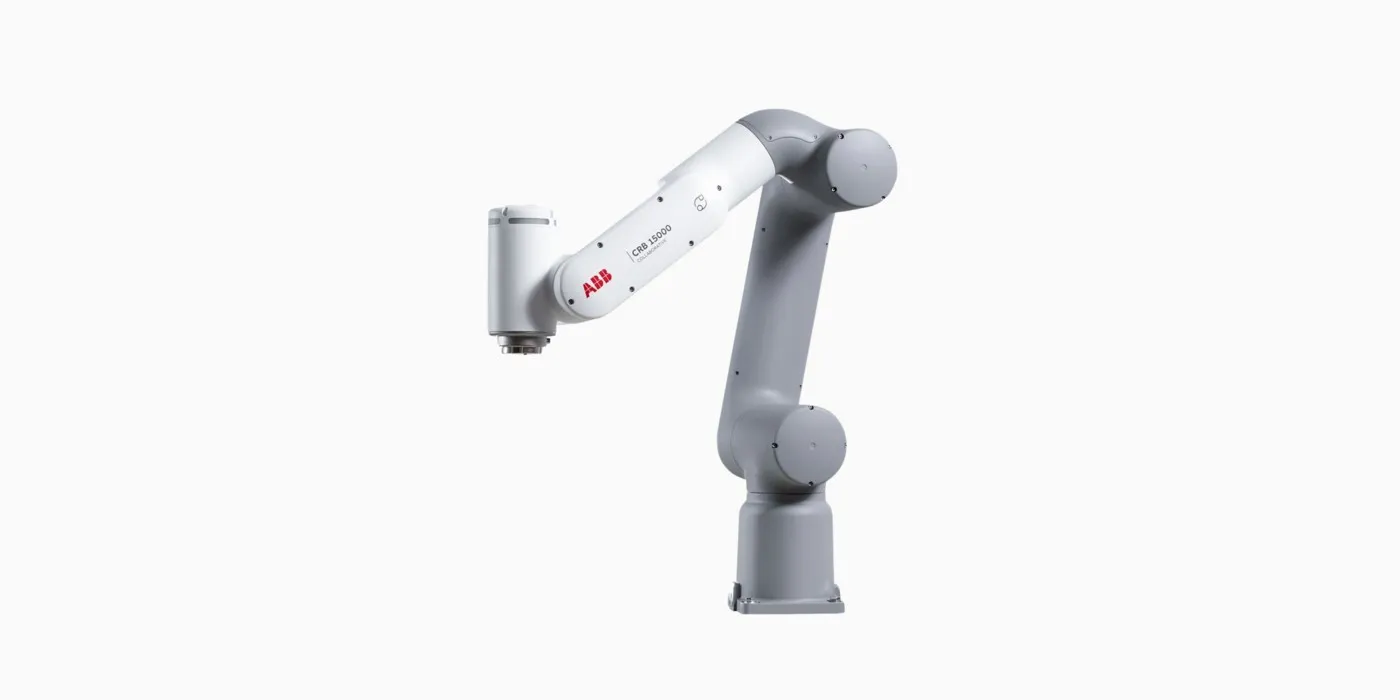
GoFa CRB 15000 firmy ABB Robotics (Switzerland) to przemysłowe ramię robotyczne; indeks podaje cenę $30,000–$38,000 (stan na 2026-10), status: w sprzedaży.
W sprzedaży
$30,000–$38,000
ABB sprzedaje przez dystrybutorów na podstawie wycen, bez publicznego cennika; przedział $30,000–38,000 to szacunek na bazie ofert dystrybutorów i branżowych przewodników kosztowych dla bazowej konfiguracji GoFa 5 z kontrolerem. Rodzina obejmuje też warianty GoFa 10 i GoFa 12 (do 12 kg udźwigu, 1,62 m zasięgu) w wyższych cenach. Przedział traktować orientacyjnie, nie jako ofertę.
Historia cen (minimum, USD)2026-08: $30,000 → 2026-10: $30,000
GoFa CRB 15000 na tle klasy
Wyliczone z naszego indeksu: mediany dla modeli kategorii przemysłowe ramię robotyczne, które podają daną wartość. Bez szacunków — mediany zmieniają się wraz z danymi. modeli: 17
Parametr
Ten model
Mediana klasy
do mediany
Cena, środek zakresu
$34,000
$21,525
×1.58
Udźwig
5 kg
5 kg
×1
Zasięg
950 mm
891 mm
×1.07
Waga
27 kg
22 kg
×1.23
Stopnie swobody
6
6
×1
Cena za kg udźwigu
$6,800
$3,591
×1.89
Alternatywy i porównanie
GoFa CRB 15000 na tle najbliższych rywali w klasie — zachodnie i chińskie alternatywy obok siebie, wg ceny i kluczowych parametrów.
Szacunek modelowy oparty na naszych zweryfikowanych cenach i branżowych regułach kciuka. To nie oferta: dokładne liczby daje wycena fabryczna.
Pozycja kosztowa
Szacunek (USD)
Sprzęt (cena z indeksu)
$30,000–$38,000
Dostawa i import
+5–12% · $1,500–$4,560
Uruchomienie i integracja
+30–80% · $9,000–$30,400
Serwis i wsparcie, rocznie
5–10% · $1,500–$3,800
Orientacyjny TCO za 3 lata
$45,000–$84,360
Zamów wycenę GoFa CRB 15000 prosto z fabryki. Robot Price Index wydaje Dream View — firma zajmująca się sourcingiem z Chin: zakupy bezpośrednio z fabryki, inspekcja na miejscu przed wysyłką, eksport i fracht po naszej stronie — stała prowizja 10%.
Zapytaj o wycenę GoFa CRB 15000
Opisz krótko, czego potrzebujesz — odpowiemy w ciągu jednego dnia roboczego z cenami z fabryki i opcjami dostawy.
Opinie o GoFa CRB 15000
Brak jeszcze zweryfikowanych opinii właścicieli. Publikujemy wyłącznie opinie osób, które potrafią wykazać, że posiadają robota, a opublikowane testy zewnętrzne streszczamy — nigdy nie przepisujemy.
Opublikowany testTino Sabu (University of Skövde, master's thesis) · Built and tested a HoloLens 2 / Unity mixed-reality pathfinding application driving a real ABB GoFa CRB 15000 to perform obstacle-avoiding pick-and-place tasks at the University of Skövde's Assar Innovation Arena.
The author reports the pathfinding algorithm "effectively determined routes from the starting point to the destination both with and without obstacles, accomplishing the intended task proficiently," but candidly lists integration difficulties, noting that "even minor alterations required the application to undergo a complete rebuilding process, which was also exceptionally time-consuming."
Reliably executed pick-and-place tasks along algorithmically generated collision-free paths
TCP/IP socket link to Unity worked for real-time control of the physical arm and its gripper
RobotStudio SDK streamed live joint values, enabling an accurate digital twin of the robot's motion
Establishing communication between the HoloLens/Unity app and the robot controller was a main technical difficulty
Achieving smooth robot movement along the planned path required significant troubleshooting
Development iteration was slow -- even minor changes forced a full application rebuild
Opublikowany testRoman Parak (Brno University of Technology, NETME Centre) · Developed and tested a Unity3D digital-twin application controlling a real ABB GoFa CRB 15000 via Externally Guided Motion over UDP/TCP-IP, including a SCHUNK Co-act gripper, validated on both real hardware and simulation.
The project documentation states the "Unity3D Digital-Twin application has been tested on the ABB CRB GoFa robotic arm, both on real hardware and in simulation," while flagging concrete integration snags found only through hands-on testing.
Successfully controlled the real robot's TCP via EGM in Cartesian space directly from a Unity3D app
SCHUNK Co-act gripper integration via TCP/IP worked alongside the EGM motion control
Multi-threaded implementation ran the digital twin without blocking real-robot communication
Real-world control only worked with an older RobotWare version (7.6.1 or lower)
Getting the real robot connected required disabling the firewall, a hurdle not mentioned in official documentation
Opinie właścicieli to jedyna rzecz, której ten indeks nie potrafi wyliczyć, dlatego traktujemy je poważnie: przed publikacją prosimy o dowód posiadania, nigdy nie redagujemy Twojego werdyktu i nigdy nie płacimy za opinie. Twoje dane kontaktowe pozostają prywatne.