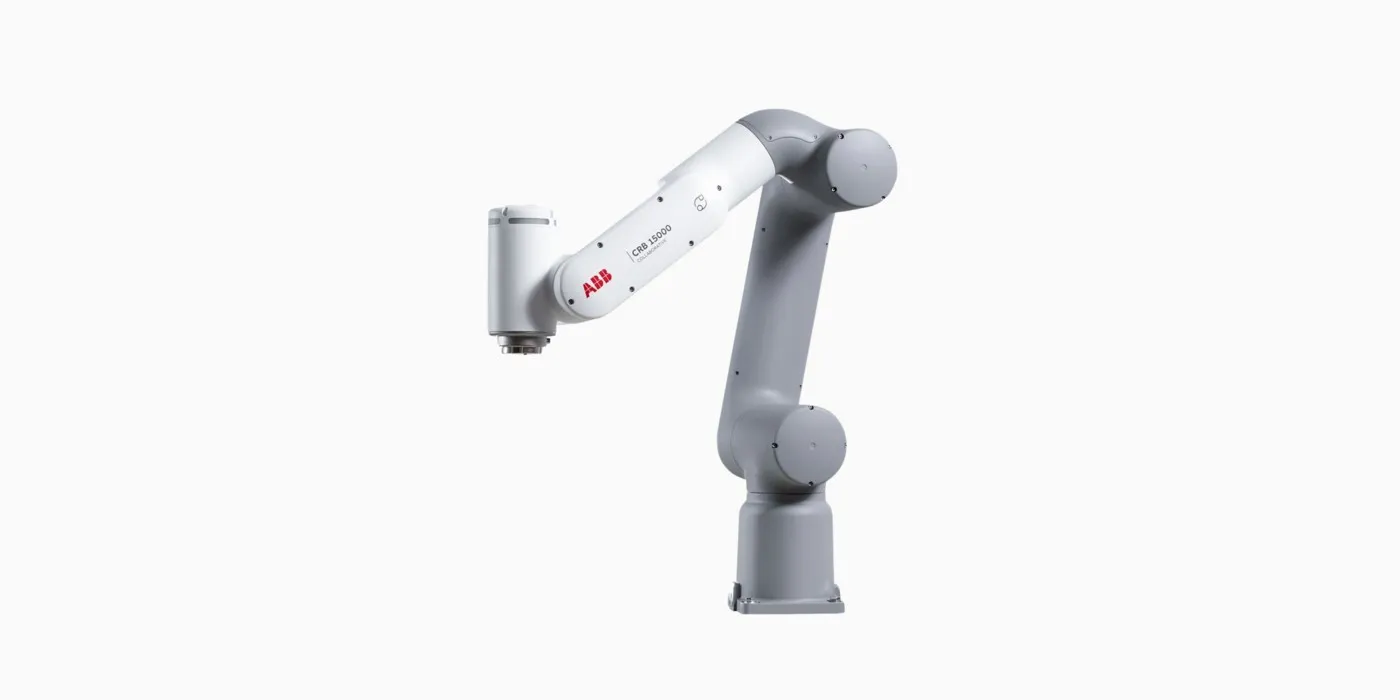
GoFa CRB 15000 от ABB Robotics (Switzerland) — это промышленный манипулятор; индекс фиксирует цену $30,000–$38,000 на 2026-10, статус: в продаже.
В продаже
$30,000–$38,000
ABB продаёт через дистрибьюторов по запросу без публичного прайса; диапазон $30,000–38,000 — оценка на основе дистрибьюторских листингов и отраслевых ценовых ориентиров для базовой конфигурации GoFa 5 с контроллером. В семействе также GoFa 10 и GoFa 12 (до 12 кг нагрузки, радиус 1.62 м) — дороже. Диапазон индикативный, это не оферта.
История цены (минимум, USD)2026-08: $30,000 → 2026-10: $30,000
GoFa CRB 15000 на фоне класса
Считается по нашему индексу: медианы по моделям категории «промышленный манипулятор», у которых показатель опубликован. Без оценок — медианы двигаются вместе с данными. моделей: 17
Показатель
Эта модель
Медиана класса
к медиане
Цена, середина диапазона
$34,000
$21,525
×1.58
Полезная нагрузка
5 kg
5 kg
×1
Рабочий радиус
950 mm
891 mm
×1.07
Вес
27 kg
22 kg
×1.23
Степени свободы
6
6
×1
Цена за кг полезной нагрузки
$6,800
$3,591
×1.89
Альтернативы и сравнение
GoFa CRB 15000 против ближайших конкурентов в классе — западные и китайские альтернативы рядом, по цене и ключевым характеристикам.
Модельная оценка на основе наших проверенных цен и отраслевых эмпирических коэффициентов. Это не оферта: точные цифры даёт фабричное КП.
Статья затрат
Оценка (USD)
Оборудование (цена индекса)
$30,000–$38,000
Доставка и растаможка
+5–12% · $1,500–$4,560
Пусконаладка и интеграция
+30–80% · $9,000–$30,400
Обслуживание и поддержка, в год
5–10% · $1,500–$3,800
Ориентировочный TCO за 3 года
$45,000–$84,360
Запросите закупку GoFa CRB 15000 напрямую с фабрики. Robot Price Index издаёт Dream View — компания по сорсингу из Китая: закупка напрямую с фабрики, инспекция на месте перед отгрузкой, экспорт и доставка под ключ — фиксированная комиссия 10%.
Получить расчёт на GoFa CRB 15000
Расскажите, что вам нужно, — ответим в течение одного рабочего дня с ценами напрямую от фабрики и вариантами доставки.
Отзывы о GoFa CRB 15000
Проверенных отзывов владельцев пока нет. Мы публикуем только отзывы людей, которые могут подтвердить, что владеют роботом, а опубликованные сторонние тесты пересказываем кратко — никогда не переписываем.
Опубликованный обзорTino Sabu (University of Skövde, master's thesis) · Built and tested a HoloLens 2 / Unity mixed-reality pathfinding application driving a real ABB GoFa CRB 15000 to perform obstacle-avoiding pick-and-place tasks at the University of Skövde's Assar Innovation Arena.
The author reports the pathfinding algorithm "effectively determined routes from the starting point to the destination both with and without obstacles, accomplishing the intended task proficiently," but candidly lists integration difficulties, noting that "even minor alterations required the application to undergo a complete rebuilding process, which was also exceptionally time-consuming."
Reliably executed pick-and-place tasks along algorithmically generated collision-free paths
TCP/IP socket link to Unity worked for real-time control of the physical arm and its gripper
RobotStudio SDK streamed live joint values, enabling an accurate digital twin of the robot's motion
Establishing communication between the HoloLens/Unity app and the robot controller was a main technical difficulty
Achieving smooth robot movement along the planned path required significant troubleshooting
Development iteration was slow -- even minor changes forced a full application rebuild
Опубликованный обзорRoman Parak (Brno University of Technology, NETME Centre) · Developed and tested a Unity3D digital-twin application controlling a real ABB GoFa CRB 15000 via Externally Guided Motion over UDP/TCP-IP, including a SCHUNK Co-act gripper, validated on both real hardware and simulation.
The project documentation states the "Unity3D Digital-Twin application has been tested on the ABB CRB GoFa robotic arm, both on real hardware and in simulation," while flagging concrete integration snags found only through hands-on testing.
Successfully controlled the real robot's TCP via EGM in Cartesian space directly from a Unity3D app
SCHUNK Co-act gripper integration via TCP/IP worked alongside the EGM motion control
Multi-threaded implementation ran the digital twin without blocking real-robot communication
Real-world control only worked with an older RobotWare version (7.6.1 or lower)
Getting the real robot connected required disabling the firewall, a hurdle not mentioned in official documentation
Отзывы владельцев — единственное, что этот индекс не может рассчитать, поэтому мы относимся к ним серьёзно: перед публикацией просим подтверждение владения, никогда не редактируем ваш вердикт и никогда не платим за отзывы. Ваши контакты остаются приватными.