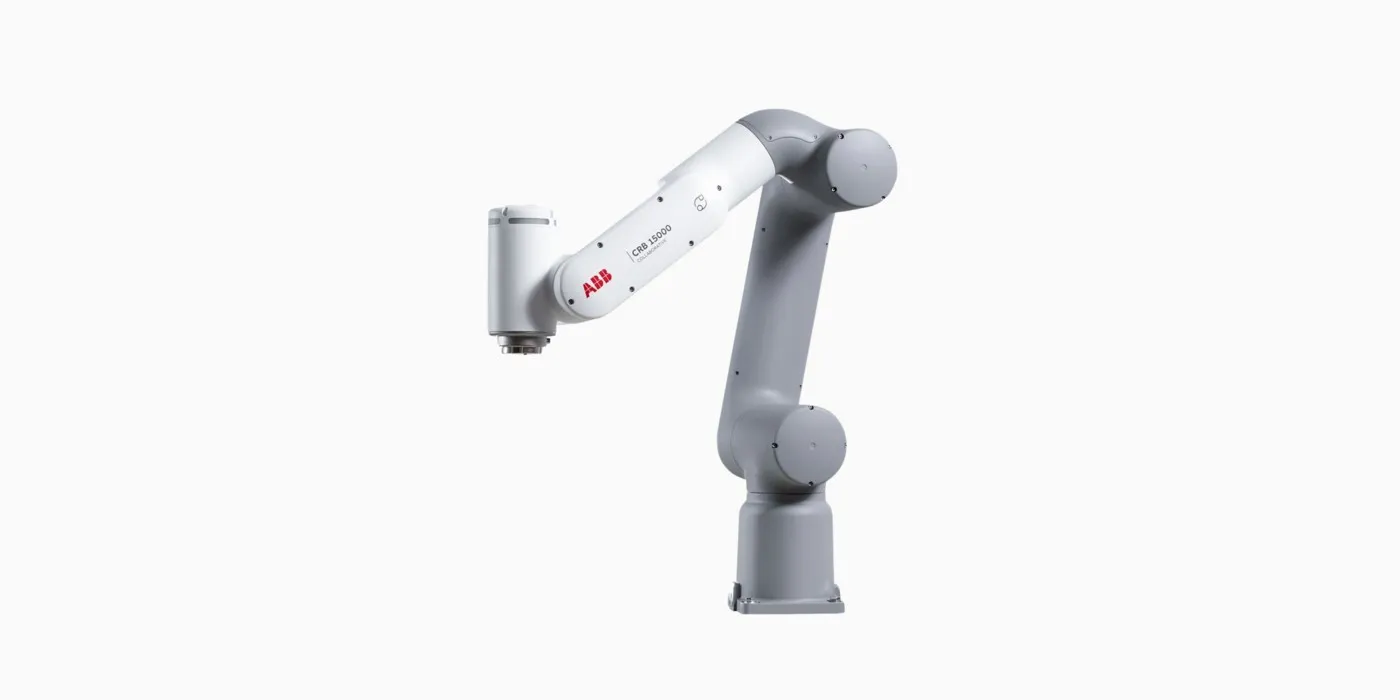
GoFa CRB 15000 von ABB Robotics (Switzerland) ist ein Industrie-Roboterarm; der Index führt ihn mit $30,000–$38,000 (Stand 2026-10), Status: erhältlich.
Erhältlich
$30,000–$38,000
ABB verkauft über Distributoren auf Angebotsbasis ohne öffentliche Preisliste; die Spanne von $30,000–38,000 ist eine Schätzung aus Distributor-Listungen und Branchen-Kostenführern für die Basiskonfiguration GoFa 5 mit Steuerung. Die Familie umfasst zudem die Varianten GoFa 10 und GoFa 12 (bis 12 kg Traglast, 1,62 m Reichweite) zu höheren Preisen. Die Spanne ist als Richtwert zu verstehen, nicht als Angebot.
Aus diesem Index berechnet: Mediane über die industrie-roboterarm-Modelle, die den jeweiligen Wert veröffentlichen. Keine Schätzungen — die Mediane bewegen sich mit den Daten. 17 Modelle
Kennwert
Dieses Modell
Median der Klasse
zum Median
Preis, Mitte der Spanne
$34,000
$21,525
×1.58
Traglast
5 kg
5 kg
×1
Reichweite
950 mm
891 mm
×1.07
Gewicht
27 kg
22 kg
×1.23
Freiheitsgrade
6
6
×1
Preis je kg Traglast
$6,800
$3,591
×1.89
Alternativen im Vergleich
GoFa CRB 15000 gegen die engsten Rivalen seiner Klasse — westliche und chinesische Alternativen nebeneinander, nach Preis und Kenndaten.
Modellrechnung aus unseren verifizierten Preisen und branchenüblichen Faustregeln. Kein Angebot: exakte Zahlen liefert das Fabrikangebot.
Kostenposition
Schätzung (USD)
Hardware (Indexpreis)
$30,000–$38,000
Lieferung & Import
+5–12% · $1,500–$4,560
Inbetriebnahme & Integration
+30–80% · $9,000–$30,400
Wartung & Support, pro Jahr
5–10% · $1,500–$3,800
Richtwert TCO über 3 Jahre
$45,000–$84,360
Fordern Sie ein Fabrik-Direktangebot für den GoFa CRB 15000 an. Der Robot Price Index wird von Dream View herausgegeben, einem China-Sourcing-Unternehmen: Einkauf direkt ab Werk, Inspektion vor Ort vor dem Versand, Export und Fracht inklusive — pauschal 10 % Gebühr.
Angebot für den GoFa CRB 15000 anfordern
Beschreiben Sie kurz Ihren Bedarf — wir antworten innerhalb eines Werktags mit Fabrikpreisen und Lieferoptionen.
Bewertungen zum GoFa CRB 15000
Noch keine verifizierten Besitzerbewertungen. Wir veröffentlichen nur Bewertungen von Personen, die nachweisen können, dass sie den Roboter besitzen, und wir fassen veröffentlichte Tests Dritter zusammen — wir schreiben sie nie um.
Veröffentlichter TestTino Sabu (University of Skövde, master's thesis) · Built and tested a HoloLens 2 / Unity mixed-reality pathfinding application driving a real ABB GoFa CRB 15000 to perform obstacle-avoiding pick-and-place tasks at the University of Skövde's Assar Innovation Arena.
The author reports the pathfinding algorithm "effectively determined routes from the starting point to the destination both with and without obstacles, accomplishing the intended task proficiently," but candidly lists integration difficulties, noting that "even minor alterations required the application to undergo a complete rebuilding process, which was also exceptionally time-consuming."
Reliably executed pick-and-place tasks along algorithmically generated collision-free paths
TCP/IP socket link to Unity worked for real-time control of the physical arm and its gripper
RobotStudio SDK streamed live joint values, enabling an accurate digital twin of the robot's motion
Establishing communication between the HoloLens/Unity app and the robot controller was a main technical difficulty
Achieving smooth robot movement along the planned path required significant troubleshooting
Development iteration was slow -- even minor changes forced a full application rebuild
Veröffentlichter TestRoman Parak (Brno University of Technology, NETME Centre) · Developed and tested a Unity3D digital-twin application controlling a real ABB GoFa CRB 15000 via Externally Guided Motion over UDP/TCP-IP, including a SCHUNK Co-act gripper, validated on both real hardware and simulation.
The project documentation states the "Unity3D Digital-Twin application has been tested on the ABB CRB GoFa robotic arm, both on real hardware and in simulation," while flagging concrete integration snags found only through hands-on testing.
Successfully controlled the real robot's TCP via EGM in Cartesian space directly from a Unity3D app
SCHUNK Co-act gripper integration via TCP/IP worked alongside the EGM motion control
Multi-threaded implementation ran the digital twin without blocking real-robot communication
Real-world control only worked with an older RobotWare version (7.6.1 or lower)
Getting the real robot connected required disabling the firewall, a hurdle not mentioned in official documentation
Sie besitzen einen GoFa CRB 15000? Schreiben Sie eine Bewertung
Besitzerbewertungen sind das Einzige, was dieser Index nicht berechnen kann, deshalb nehmen wir sie ernst: Wir verlangen vor der Veröffentlichung einen Eigentumsnachweis, wir ändern Ihr Urteil niemals, und wir bezahlen niemals für Bewertungen. Ihre Kontaktdaten bleiben privat.